De CONOPS a Cadeias de Eliminação: Construindo a Arquitetura do Domínio Submarino
No romance de Ernest Hemingway, O Sol Também Se Levanta , Mike Campbell descreve sua trajetória rumo à falência como algo que acontece “gradualmente e, depois, repentinamente”.
Hemingway pode ter retratado dificuldades financeiras, mas o mesmo pode ser dito da evolução da guerra submarina. O que começou anos atrás como amplos e visionários conceitos de operação (CONOPS) deu lugar a uma rápida proliferação de sistemas autônomos cada vez mais capazes. A próxima fase já está em andamento: a transição de uma coleção de conceitos e tecnologias para cadeias de destruição integradas e distribuídas. As vinhetas a seguir ilustram como essas arquiteturas emergentes podem se integrar em cinco conjuntos de missões.
GUERRA ANTI-SUBMARINO (ASW)
Uma aeronave de patrulha marítima (APM) chega à sua área de atuação. Espalhados pela região, planadores de sensoriamento do espaço de batalha litorâneo (LBS-Gs) fornecem dados ambientais atualizados para caracterizar o perfil de velocidade do som e aprimorar a detecção e localização acústica. A dez milhas náuticas de distância, um AUV XL de alta resistência, rebocando uma matriz acústica passiva, patrulha uma rota de trânsito submarino conhecida, enquanto quinhentos metros abaixo, uma rede sem fio distribuída de nós acústicos no fundo do mar escuta na escuridão gélida. Um contato é detectado e classificado. A rede transmite dados via comunicações acústicas em rajadas (ACOMMS) disfarçadas de ruído ambiente, que são recebidas por sonoboias com capacidade de comunicação implantadas pela APM. Em vez de interromper o contato e emergir ou transmitir via ACOMMS e correr o risco de contra-detecção, o AUV XL libera um pequeno AUV, que alcança a superfície e transmite um relatório de contato comprimido além do horizonte. Minutos depois, a APM funde ambos os relatórios em uma trajetória. A MPA então altera o curso, preparando sonoboias para localizar o contato e torpedos leves para o ataque.
A persistência é a chave para a vigilância, e em nenhum lugar isso é mais evidente do que na guerra antissubmarino (ASW). Com um alcance de 5.000 quilômetros e uma autonomia submersa de 45 dias, o veículo submarino autônomo (AUV) Guardian, da Cellula Robotics, movido a célula de combustível, poderia fornecer um "olho inabalável" subaquático para vigilância ASW persistente. A detecção passiva poderia ser fornecida por um KraitArray compacto da Systems Engineering & Assessment (SEA), um sonar rebocado de 20 mm de diâmetro e baixo consumo de energia, tamanho e peso, compatível com plataformas subaquáticas e de superfície não tripuladas. A detecção ambiental poderia ser fornecida pelos planadores Slocum da Teledyne Marine, equipados com sensores que medem temperatura, pressão e salinidade.
A Ultra Maritime e a Anduril Industries podem oferecer mais uma peça para o cenário acústico distribuído. Durante o exercício LANTERNFISH 2026 da Marinha dos EUA, a Ultra Maritime combinou seu sonar passivo implantável Sea Spear (integrado aos nós de sensores Seabed Sentry da Anduril) com uma sonoboia ativa SSQ-125B para detectar passivamente e localizar ativamente veículos subaquáticos autônomos (AUVs). A Marinha também busca protótipos de SSQ-125 com sistema ACOMMS, capazes de atuar como gateways de comunicação.
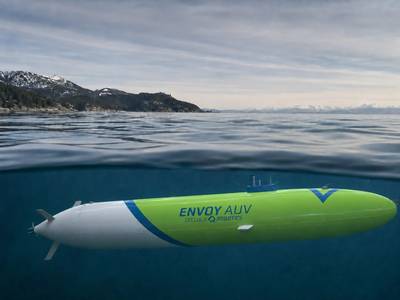
Micro-AUVs como o ecoSUBu5 também poderiam funcionar como "bolhas de dados" para contrabandear dados de alta largura de banda de forma secreta através da interface ar-mar. A Cellula e a ecoSUB demonstraram essa capacidade em 2022, utilizando um Cellula Robotics Envoy (anteriormente Solus-LR) como embarcação hospedeira.
 O vice-almirante Rick Seif, comandante da Força de Submarinos da Frota do Atlântico, recebe informações de profissionais da indústria de defesa na Base Expedicionária Conjunta Little Creek - Fort Story, como parte do Exercício Lanternfish 2026. O Exercício Lanternfish é um evento de desenvolvimento e demonstração de capacidades, projetado para aprimorar a interoperabilidade da Marinha dos EUA, da AUKUS (Força de Submarinos da Marinha dos EUA) e da indústria de defesa em guerra submarina e de fundo marinho (SSW). (Foto da Marinha dos EUA pelo especialista em comunicação de massa de 1ª classe Anderson W. Branch)
SEGURANÇA PORTUÁRIA
Um sistema de detecção de intrusos identifica uma assinatura acústica anômala no canal que leva a um porto naval de grande movimento. Uma matriz de hidrofones estabelece uma trajetória, acionando um sistema anti-submarino não cinético que neutraliza e neutraliza a ameaça. Um veículo submarino autônomo (AUV) é enviado para obter imagens de alta resolução do fundo do mar ao longo da rota de aproximação suspeita, que os operadores utilizam para comparar com imagens de referência. Algo mudou, e um veículo operado remotamente (ROV) é enviado para investigar.
A segurança portuária está evoluindo de sistemas discretos de vigilância e resposta para uma arquitetura persistente de detecção-localização-classificação-neutralização.
A Forcys, agora parte da Kraken Robotics após a aquisição do Grupo Covelya, aborda o problema da detecção com seu Sentinel IDS, um sonar de detecção de intrusos projetado para detectar, rastrear e classificar mergulhadores, veículos de entrega de nadadores e AUVs em ambientes portuários congestionados. A ThayerMahan, por sua vez, desenvolveu o SeaGuard, um sistema de neutralização de AUVs não cinético de rápida implantação, destinado a portos e à defesa contra atividades controladas por submarinos (CUI). O SeaGuard pode ser integrado ao ShorePicket, o sistema de monitoramento acústico da empresa que utiliza conjuntos de hidrofones lineares de baixo perfil para fornecer inteligência acústica e alertas em ambientes ruidosos e de alto tráfego.
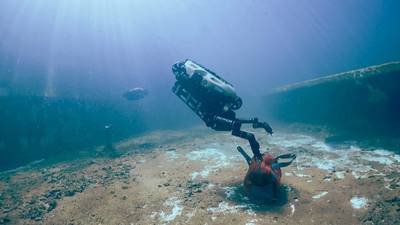
Se uma ameaça atingir o fundo do mar, o problema passa a ser a detecção, classificação e neutralização de mudanças. O sonar de abertura sintética da Kraken Robotics pode gerar imagens acústicas detalhadas, enquanto os sistemas ópticos da Voyis (agora parte da Kraken Robotics) podem criar modelos tridimensionais de alta resolução para identificação. A ameaça poderia então ser interrogada e neutralizada remotamente usando um ROV Defender da VideoRay (uma empresa da AeroVironment) para implantar uma carga detonada remotamente.

 O sistema SeaGuard da ThayerMahan pode ser integrado aos seus conjuntos ShorePicket para fornecer inteligência acústica e alertas. Crédito: ThayerMahan, Inc.
NEGAÇÃO EXPEDICIONÁRIA DO MAR
Em uma ilha remota, no coração de uma zona de engajamento de armas adversária (WEZ, na sigla em inglês), um pequeno destacamento de fuzileiros navais rotaciona uma frota de veículos submarinos autônomos (AUVs) de ataque em uma via navegável estratégica para engajar, de forma autônoma, o tráfego de superfície inimigo. A cerca de 600 milhas náuticas de distância, uma embarcação autônoma de baixo perfil se aproxima, carregada com suprimentos essenciais e munição adicional. Enquanto isso, veículos submarinos e de superfície autônomos híbridos (AUSVs) mantêm vigilância na costa, fornecendo dados adicionais de alvos aos operadores dos fuzileiros navais e às minas móveis submersas.
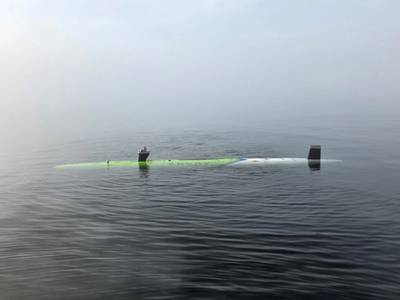
Grupos de veículos submarinos autônomos (AUVs) armados e móveis podem parecer futuristas, mas plataformas como o Skelmir S12 da VATN Systems – um AUV médio com capacidade de operação em enxame e alcance entre 125 e 200 milhas náuticas – poderiam permitir que uma base expedicionária avançada (EAB) austera do Corpo de Fuzileiros Navais conduzisse operações de negação do acesso ao mar, estabelecendo um campo minado móvel e persistente próximo à costa.
O reabastecimento secreto dos fuzileiros navais cria outro problema. O Sea Specter da Leidos oferece uma solução intrigante: uma embarcação autônoma de baixo perfil e longo alcance (ALPV, na sigla em inglês), inspirada em narco-submersíveis e destinada a entregar suprimentos ou poder de fogo em áreas de conflito.
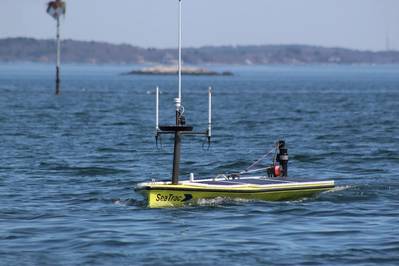
Dados de inteligência, alerta e direcionamento em alto-mar poderiam ser fornecidos pelo SubSeaSail HORUS, uma pequena plataforma semissubmersível movida a energia eólica e solar, projetada para missões ISR de baixa assinatura e longa duração.
 HORUS da SubSeaSail. Crédito: SubSeaSail
DEFESA DA INFRAESTRUTURA SUBAQUÁTICA CRÍTICA (CUI)
Uma operadora de cabos transoceânicos é alertada por meio de sensoriamento acústico distribuído (DAS): um contato é detectado próximo a um trecho do cabo localizado a centenas de metros abaixo da superfície. Um veículo submarino autônomo (AUV) residente é enviado para investigar, processando os dados da pesquisa a bordo para identificar a anomalia, em vez de transmitir terabytes de dados brutos. Uma transmissão ACOMMS comprimida é retransmitida por um veículo de superfície não tripulado (USV) em espera, fornecendo um ponto de acesso de comunicação para os operadores em terra, que confirmam a descoberta e autorizam a neutralização. O veículo libera uma pequena carga moldada a partir de um módulo de neutralização integrado, que é então ativada remotamente por meio de um sinal acústico.
A defesa de infraestruturas submarinas vulneráveis continua a ganhar atenção, e as operações autónomas persistentes poderão transformar a defesa de informações controladas sob vigilância (CUI) de missões de inspeção periódicas para uma vigilância contínua.
Durante o LANTERNFISH 2026, a Bedrock Ocean, a Integer Technologies e a Liquid Robotics demonstraram uma arquitetura que integra veículos submarinos autônomos (AUVs), sistemas de comunicação persistentes (ACOMMS) e monitoramento da missão a partir da costa, visando a proteção de infraestruturas submarinas críticas. Todas as três empresas contribuem com peças importantes para a cadeia de destruição: a Bedrock com uma frota de AUVs modulares projetados especificamente para imageamento subaquático; a Integer Technologies com o software de garantia de missão DIGIT UxV, que combina o estado operacional em tempo real com gêmeos digitais preditivos; e a Liquid Robotics com seu USV Wave Glider de alta resistência, que serve como ponte entre a superfície e o domínio submarino.
A Oceaneering traz décadas de experiência em inspeção e intervenção submarina para este conjunto de problemas. Seu veículo submarino autônomo (AUV) Freedom é capaz de operar em regime permanente e pode acoplar-se ao sistema Liberty da Oceaneering para carregar suas baterias e transferir dados sem precisar emergir. Além disso, a interface de ferramentas exclusiva do Freedom poderia ser usada para acionar um módulo de neutralização de minas, como um projetado para implantar pequenas cargas detonadas remotamente.
 Crédito: Oceaneering
ATAQUE SUBMARINO
Um AUV XL se aproxima de um ponto estratégico marítimo disputado. No fundo do oceano, um depósito de energia alimenta um sistema de detecção acústica passiva inimigo. Aguardando no compartimento de carga do AUV XL, encontra-se um conjunto de veículos autônomos menores — alguns configurados com sonar de imagem avançado e software de reconhecimento de alvos, enquanto outros carregam ogivas de alta potência. Os veículos de imagem são liberados, capturando imagens de alta resolução do fundo do mar, que são processadas pelo software de reconhecimento de alvos a bordo para confirmar a localização do depósito. Os dados de localização são transmitidos de volta para o AUV XL e repassados aos AUVs de ataque, que saem silenciosamente do compartimento de carga.
A guerra submarina é frequentemente focada em cabos e oleodutos, mas pode cada vez mais abranger ataques cinéticos lançados por veículos subaquáticos não tripulados (UUVs) contra outras formas de infraestrutura: sensores, dispositivos de controle e estações de energia. O Dive-XL da Anduril, combinado com a família de AUVs Copperhead da empresa, oferece uma arquitetura potencial. Os Copperheads podem ser equipados com sonar de varredura lateral para missões de reconhecimento ou com ogivas de alta potência para ataques.
Entretanto, os próprios submarinos tripulados estão se tornando navios-mãe com sistemas autônomos. Em março deste ano, a L3Harris recebeu um contrato da DIU para seu sistema de lançamento e recuperação de torpedos Iver4 900 (TTLR). Tal capacidade ampliaria a capacidade de sensoriamento orgânico do submarino, além de possibilitar ataques de precisão contra alvos no fundo do mar.
A próxima fase na evolução da guerra submarina pode estar menos relacionada ao desenvolvimento de novas plataformas e mais à conexão das já existentes. Veículos subaquáticos autônomos (AUVs), veículos de superfície não tripulados (USVs), sensores distribuídos, cargas úteis sofisticadas e processamento avançado fornecem os elos individuais. O desafio agora é integrá-los na interface ar-mar e em toda a coluna d'água em cadeias de destruição operacionais distribuídas.
Naufrágio de 4.700 anos é descoberto na costa da Turquia.
A integradora de sistemas autônomos Sentiq Defence anuncia o início de suas operações.
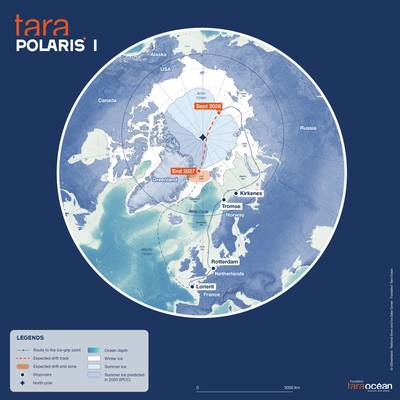
Problema da neve é grande demais: um laboratório polar flutuante enfrenta a pesquisa no Ártico
Auxiliares Práticos: Ferramentas e Manipuladores Elétricos Subaquáticos